Resources
Application engineering, customization strategy, and integration guidance for humanoid joint actuators, drive modules, and assemblies.
This track helps teams select joint architecture with decision-grade criteria instead of catalog-level marketing language.
Use this matrix to convert article insights into review checkpoints your team can actually execute.
| Project Stage | Evidence to Check | Buyer Output |
|---|---|---|
| Model shortlisting | Torque-speed envelope, thermal duty, packaging limits | 2-3 viable model candidates |
| RFQ refinement | Interface revision lock, quantity profile, compliance scope | Comparable quote set with fewer caveats |
| Sample gate | Test matrix tied to real operating scenario | Architecture confirmation or pivot decision |
Read these posts in sequence and map each conclusion to your internal sourcing review template.
| Article | Primary Use | Next Step |
|---|---|---|
| Crossed Roller Bearings vs. Thin-Section Angular Contact Bearings in Humanoid Robot Joints: A 2026 Procurement and Rigidity Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| EtherCAT vs. CAN FD vs. Single-Pair Ethernet (100BASE-T1) in Humanoid Robot Joint Actuators: A 2026 Sourcing, Harness Mass, Latency, and EMC Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Joint Torque Sensors vs. Proprioceptive Current Sensing in Humanoid Actuators: A 2026 Engineering and Procurement Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| GaN vs. Silicon MOSFETs in Embedded Humanoid Joint Inverters: A 2026 Engineering and Procurement Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Quasi-Direct Drive (QDD) vs. High-Gear-Ratio Actuators in Humanoid Robots: A 2026 Engineering and Procurement Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Rotary vs. Linear Actuators for Humanoid Robot Limbs: A 2026 Engineering and Sourcing Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Active Short Circuit (ASC) vs. Mechanical Brakes in Humanoid Joints: Sourcing for ISO 13482 | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Admittance Versus Impedance Control Architecture Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Dual-Encoder Humanoid Joints: Procurement, Safety, and Impact Resilience Guide (2026) | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Hollow Shaft (Through-Hole) Humanoid Joints: A 2026 Procurement & Engineering Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Harmonic vs. Cycloidal Drives in Humanoid Joints: Navigating Fatigue Failure | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| 48V vs. 400V Humanoid Joint Architectures: A 2026 Procurement and Supply Chain Guide | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Functional Safety in Humanoid Joints: Sourcing for ISO 10218:2025 & ISO 25785-1 | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| The Humanoid Joint Thermal Wall: Sizing & Procurement Guide for OEM Buyers | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| A Unidirectional Series-Elastic Actuator Design Using a Spiral Torsion Spring | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
| Humanoid Joint RFQ Checklist for OEM Buyers | Buyer-side decision and supplier communication alignment. | Convert checklist items into RFQ, validation, or release controls. |
Need project-specific guidance? Start from Contact / RFQ and include the article links your team is referencing.

Compare crossed roller and angular contact bearings for humanoid joints: stiffness, friction, and sourcing limits. Use the RFQ checklist to qualify your design.

Compare EtherCAT, CAN FD and 100BASE-T1 for humanoid joints: calculate latency and harness mass, check EMC limits, and prepare a supplier RFQ with evidence.
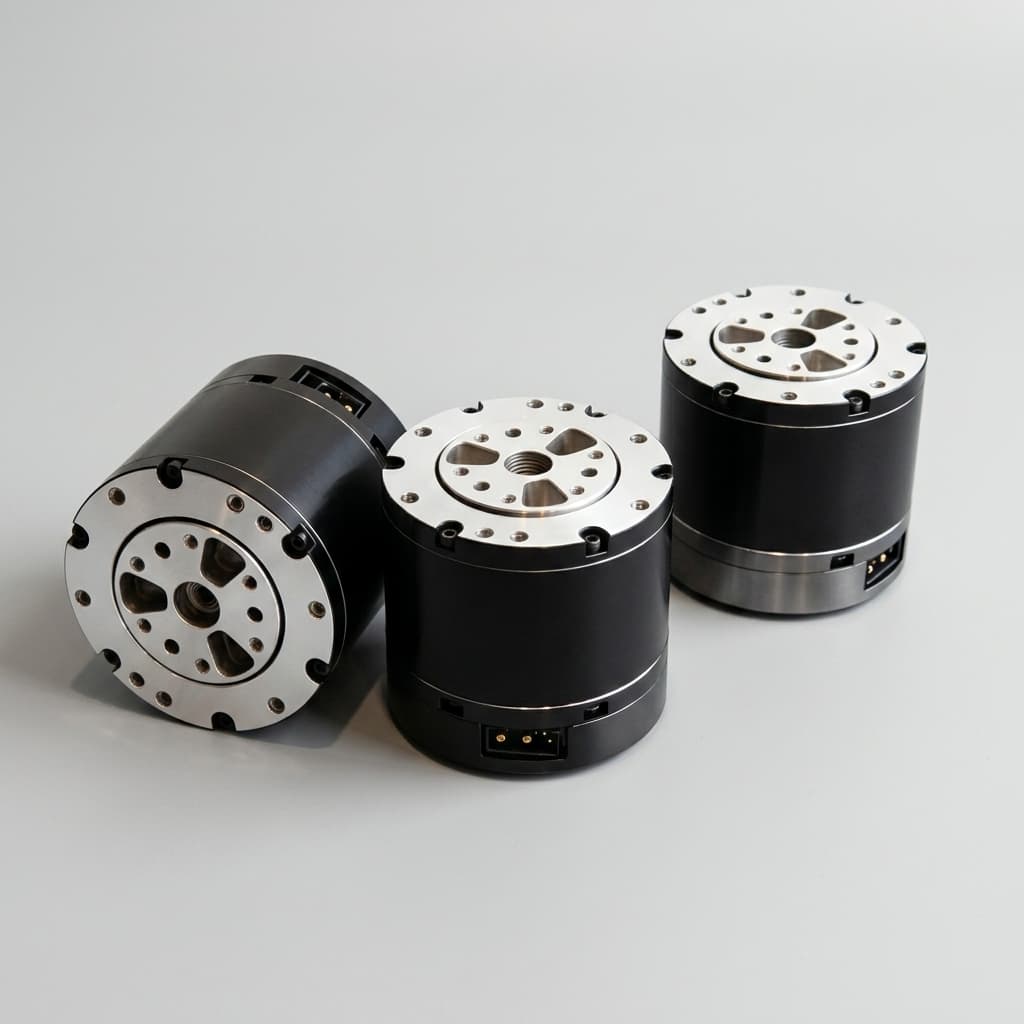
Compare joint torque sensors vs current sensing for humanoid actuators: friction, bandwidth, calibration and cost. Use the RFQ checklist to brief suppliers.
Compare GaN vs silicon MOSFETs for humanoid joint inverters. Review losses, thermal limits, DC-link sizing and supplier evidence before sending a joint RFQ.
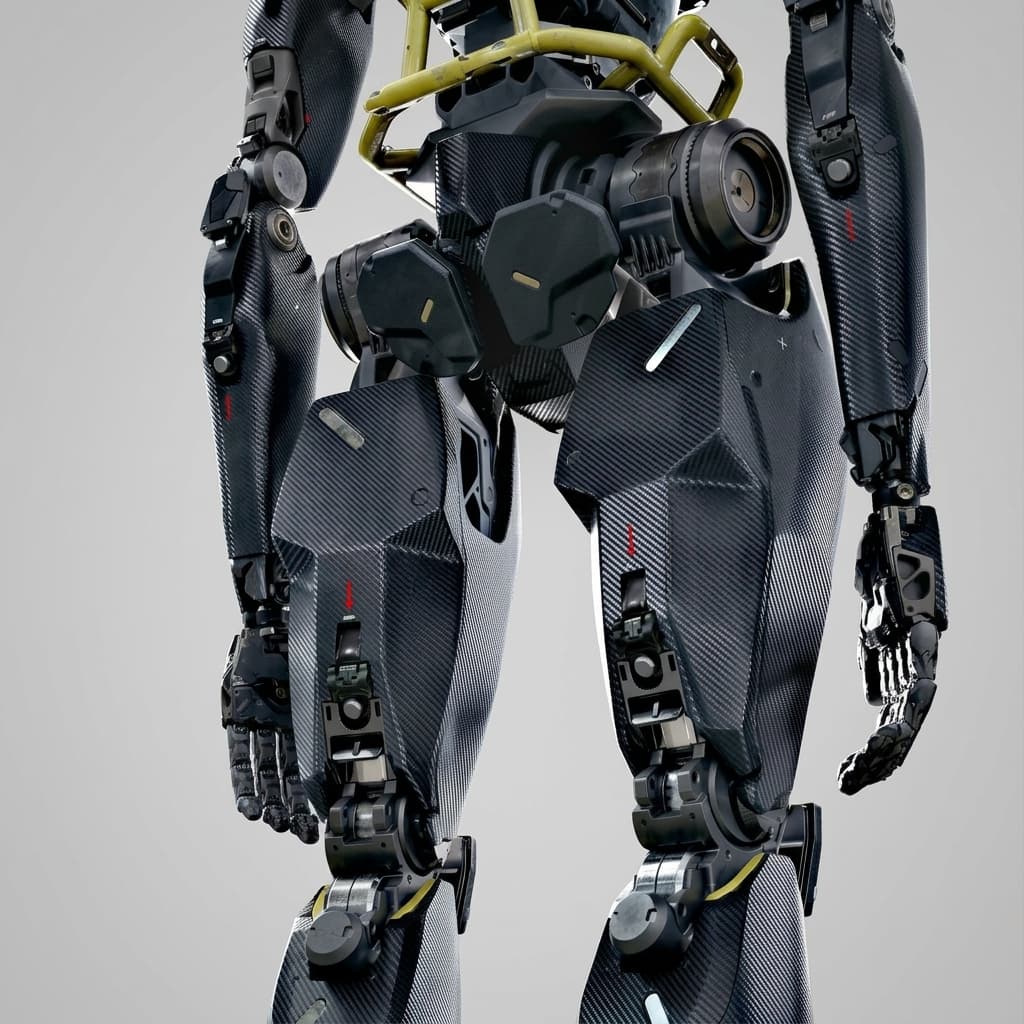
Compare QDD vs high-gear-ratio humanoid actuators: inertia, thermal limits, sensing and supplier evidence. Use the RFQ checklist to request comparable quotes.
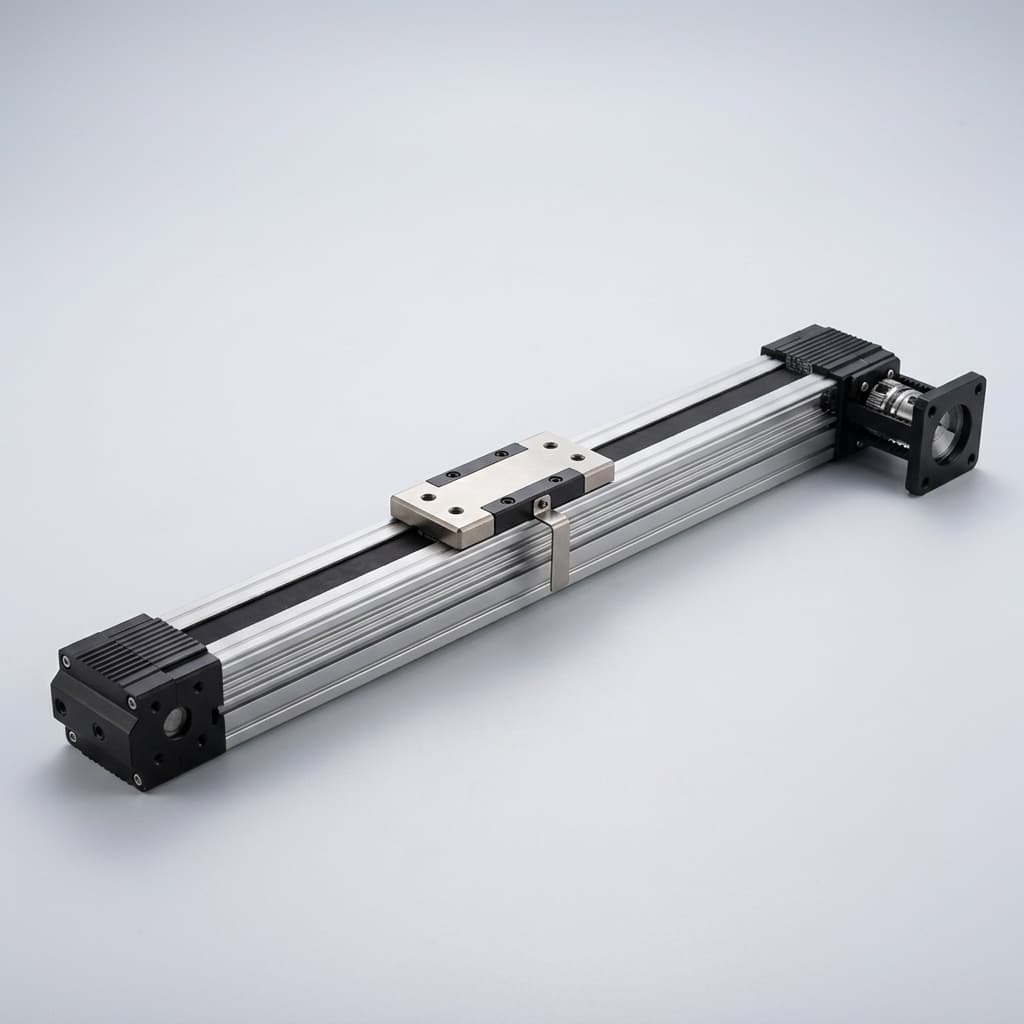
Compare rotary vs linear actuators for humanoid robot limbs: torque mapping, roller screw trade-offs, thermal limits and sourcing. Use the 2026 RFQ checklist.